Робопёс из коробки умеет много, но настоящая магия начинается с SDK: свои походки, автономные миссии, интеграция с датчиками. Разбираем, как войти в разработку.
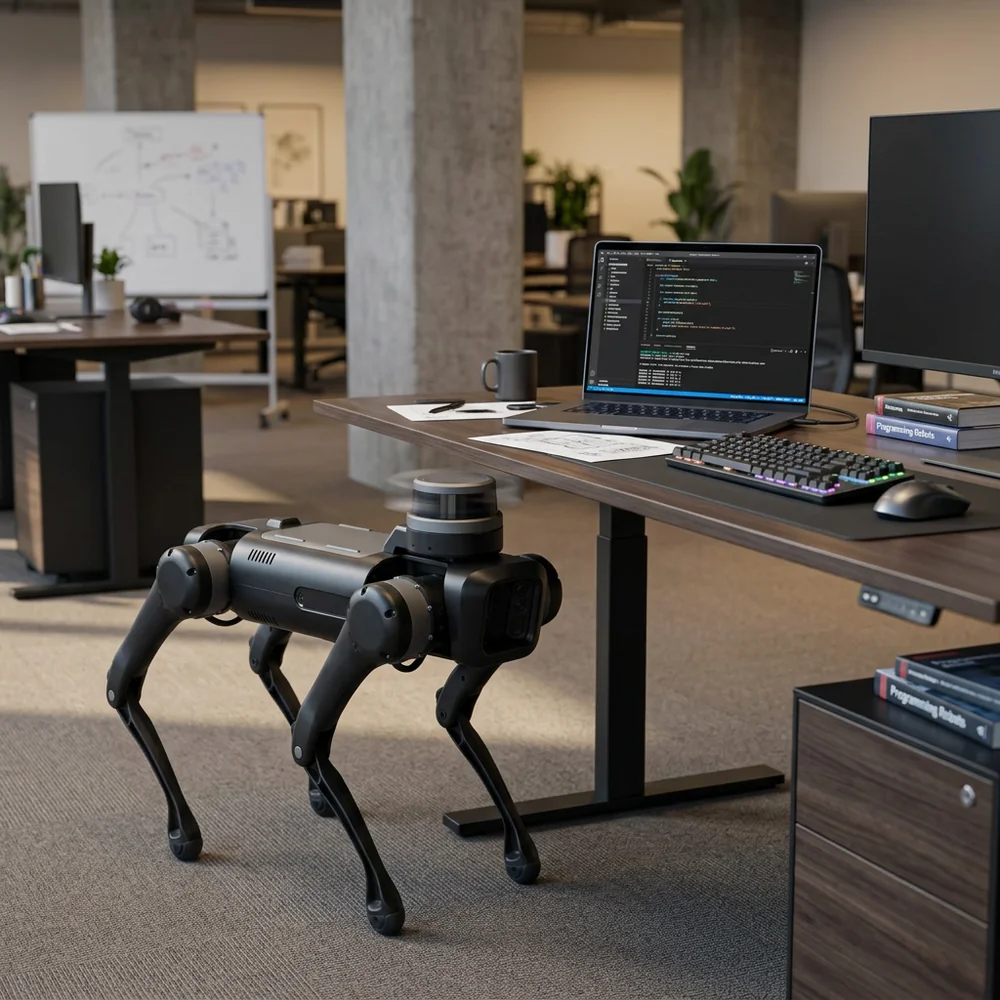
Какие модели программируются
Полный доступ дают EDU-версии: Go2 EDU (Python/C++, ROS, SLAM) и Lite3 (ROS, двойной вычислитель). Потребительские Go2 Air/Pro имеют упрощённый API, AlphaDog — ROS + Linux в базе.
С чего начать
Первые проекты на готовых примерах: телеметрия и управление из Python-скрипта, реакция на объекты с камеры, маршрут по точкам. Дальше — SLAM-карта помещения и автономный патруль. Сообщество Unitree огромно: почти любая задача уже кем-то решена.
Что реально сделать самому
Автономный обход офиса с отчётом, робот-гид, доставка по зданию, интеграция с умным домом, датасеты для ИИ. Для серьёзных проектов смотрите платформы в статье робопёс для вуза.
Стек разработчика
Стандарт индустрии — ROS2 поверх Linux: робот публикует топики с телеметрией (положение, изображения камер, облака точек лидара) и принимает команды движения. Python — для быстрых прототипов, C++ — для реального времени. У Go2 EDU вычисления идут прямо на бортовом Jetson — ноутбук нужен только для написания кода.
Путь обучения
- Неделя 1 — Hello Robot: подключение по SSH, чтение телеметрии, простые команды движения.
- Недели 2–4 — сценарии: патруль по точкам, реакция на объекты с камеры, голосовые триггеры.
- Месяцы 2–3 — SLAM и автономная навигация, распознавание объектов YOLO, интеграция датчиков.
- Дальше — обучение с подкреплением: своя походка в симуляторе Isaac Gym / MuJoCo с переносом на железо.
Симуляторы экономят робота
Прежде чем запускать код на железе, гоняйте его в симуляции: цифровые двойники Go2 и Lite3 есть для Gazebo, Isaac Sim и MuJoCo. Краш в симуляторе бесплатен, краш на железе — счёт за запчасти.
С чего начать сегодня
Для серьёзной разработки — Go2 EDU или Lite3; их SDK открыты, примеры лежат на GitHub. Покупателям помогаем с первичной настройкой окружения — дорога от распаковки до первого своего скрипта занимает один вечер.
Какая платформа под какой проект
Выбор робота определяет, насколько глубоко получится залезть в код. Ниже - программируемые модели каталога с параметрами из карточек.
| Модель | Софт | Вычислитель | Сенсоры | Цена |
|---|---|---|---|---|
| Weilan AlphaDog C100 | ROS + Linux | Intel 64-bit (опц. Jetson TX2) | не указаны | от 599 000 ₽ |
| Unitree Go2 EDU | открытый SDK, ROS, SLAM | Jetson Orin, 40–100 TOPS | 4D-лидар 360°×90°, HD-камера | от 954 500 ₽ |
| Deep Robotics Lite3 | ROS | RK3588 + Jetson Xavier NX | RealSense D435i, датчики препятствий | от 1 290 000 ₽ |
| Unitree Go2-W | по запросу | 8-ядерный CPU, опция Jetson Orin NX | 3D-лидар, HD-камера | от 2 570 000 ₽ |
| Unitree B2 | промышленный SDK, ROS | не указан | не указаны | от 7 490 000 ₽ |
Для студенческих и стартап-проектов обычно хватает Go2 EDU. Если важны камера глубины и двойной вычислитель, посмотрите Lite3. Сравнение двух платформ - в статье Lite3 или Go2 EDU.
Первый проект: пошаговый чек-лист
- Установите Linux и ROS2 на рабочий ноутбук, заведите репозиторий под код.
- Подключитесь к роботу по сети и убедитесь, что видите топики телеметрии.
- Настройте аварийную остановку с пульта до первой команды движения.
- Напишите скрипт, который читает заряд батареи и положение робота.
- Добавьте простую команду: шаг вперёд, поворот, остановка.
- Повторите то же самое в симуляторе и сравните поведение.
- Соберите маршрут из трёх точек и прогоните его в пустом помещении.
- Запишите лог и разберите расхождения между планом и фактом.
После этого можно переходить к SLAM, распознаванию объектов и сценариям с реакцией на события.
Типичные ошибки новичков
- Нет аварийной остановки. Первое, что должно работать, - мгновенный стоп. Без него любая ошибка в коде становится падением.
- Тесты рядом с лестницей. Отлаживайте код на ровной площадке с мягким ограждением.
- Низкий заряд. При разряженной батарее робот ведёт себя иначе, и результаты теста искажаются.
- Код сразу на железо. Новые походки и контроллеры сначала проверяйте в симуляторе.
- Нет контроля версий. Без репозитория трудно понять, какая правка сломала рабочий сценарий.
- Слабая сеть. Задержки Wi-Fi дают рывки при дистанционном управлении. Критичные вычисления переносите на борт.
Как организовать работу команды
Даже в небольшой группе полезно разделить роли. Один человек отвечает за робота и батареи, другой - за сборку окружения, остальные пишут модули.
Заведите общий журнал: кто, когда и с каким кодом запускал робота. Это помогает быстро найти причину сбоя и бережёт технику.
Договоритесь о безопасной зоне и правилах запуска. Посторонние не заходят в неё, пока робот выполняет автономный сценарий.
Как управлять роботом без кода - с пульта и из приложения, - рассказано в статье как управлять роботом-собакой.
Идеи проектов по уровням
- Начальный. Панель телеметрии в браузере, управление с геймпада, фото по команде.
- Средний. Маршрут по точкам с остановками, поиск цветного маркера, возврат к месту старта.
- Продвинутый. Автономный обход этажа по SLAM-карте с отчётом и фотографиями контрольных точек.
- Исследовательский. Своя походка, обученная в симуляторе, и сравнение её со штатной.
Каждый уровень опирается на предыдущий. Не пропускайте начальные проекты: они учат работать с роботом безопасно и дают инструменты отладки для следующих шагов.
Документируйте каждый завершённый проект: цель, схема узлов, известные ограничения. Такой архив экономит время новым участникам команды и превращает разрозненные эксперименты в базу знаний лаборатории.
Выбрать платформу для учебного курса поможет раздел роботы-собаки для обучения.
Раз в месяц проверяйте обновления прошивки и SDK. Перед обновлением сохраните рабочую версию окружения, чтобы откатиться, если новая версия сломает совместимость.
Вопросы и ответы
Можно ли программировать Go2 Air?
У Air и Pro упрощённый API, полного доступа к низкоуровневому управлению нет. Для серьёзной разработки берут Go2 EDU, Lite3 или AlphaDog с ROS.
Какой язык учить первым?
Python - для прототипов и быстрых экспериментов. C++ понадобится, когда появятся задачи реального времени.
Нужен ли свой робот, чтобы начать?
Первые шаги можно сделать в симуляторе с цифровым двойником. Но перенос на железо всегда преподносит сюрпризы, поэтому реальный робот нужен для финальных тестов.
Помогаете ли с настройкой после покупки?
Да, помогаем с первичной настройкой окружения. Консультация по телефону +7 985 758-50-00 ежедневно с 10:00 до 18:00.
Смотрите также: Роботы-собаки для обучения и вузов
Купить в Москве
Модели из статьи и цены: Unitree Go2 EDU - цена от 954 500 ₽, Deep Robotics Lite3 - цена от 1 290 000 ₽, Weilan AlphaDog C100 - цена от 599 000 ₽. Все модели и цены 2026 года - на странице купить робота-собаку в Москве. Договор с продавцом: ИП, доставка по Москве и России, гарантийное обслуживание.